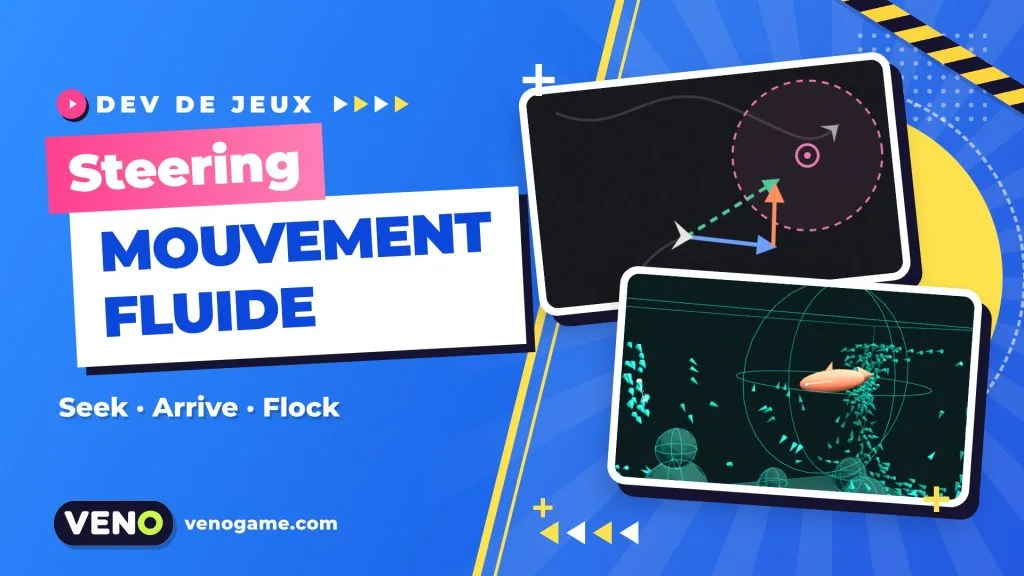
Les comportements de pilotage (steering behaviors) sont de petites règles qui transforment un objectif (« va là-bas », « fuis », « reste avec le groupe ») en un mouvement fluide et crédible. Au lieu de téléporter un personnage directement sur sa cible, chaque règle le pousse un peu à chaque image : il décrit des courbes, ralentit, esquive et se regroupe comme un être vivant. L’idée vient de Craig Reynolds, et une nouvelle bibliothèque open source, Steerkit, la fait tenir en quelques kilo-octets de JavaScript pour les jeux navigateur.
Si vous jouez à des jeux casual, vous avez croisé ces comportements partout : un banc de poissons qui se scinde autour d’un requin, un compagnon qui trottine derrière vous et s’arrête à vos pieds, des zombies qui s’agglutinent devant une porte sans s’empiler sur un seul pixel. Si vous créez des jeux web, ce guide vous montre comment ces mouvements sont construits et comment les essayer en un après-midi.
L’essentiel en bref
| Quoi | Les comportements de pilotage : des règles qui font bouger naturellement des « personnages autonomes » |
| Origine | Craig Reynolds — Flocks, Herds, and Schools (SIGGRAPH 1987) et Steering Behaviors For Autonomous Characters (GDC 1999) |
| Bibliothèque à la une | Steerkit, par Thibaut Lefrançois |
| Version | 0.4.0 sur npm (octobre 2026) |
| Taille | Environ 4,1 ko pour l’ensemble (minifié + brotli) ; seek seul pèse 170 o |
| Compatible avec | Objets JavaScript/TypeScript simples, Three.js ou les vecteurs de votre propre moteur |
| Prix / licence | Gratuit, licence MIT |
| À tester | Démos interactives pour chaque comportement |
Que sont les comportements de pilotage ?
Reynolds découpe un personnage en mouvement en trois couches :
- Sélection de l’action — où aller. C’est votre logique de jeu : « poursuivre le joueur », « rentrer au nid ».
- Pilotage (steering) — comment y aller : accélérer, tourner, freiner, éviter ce rocher.
- Locomotion — l’apparence du mouvement : le cycle de marche, les battements d’ailes, le tremblement d’un slime.
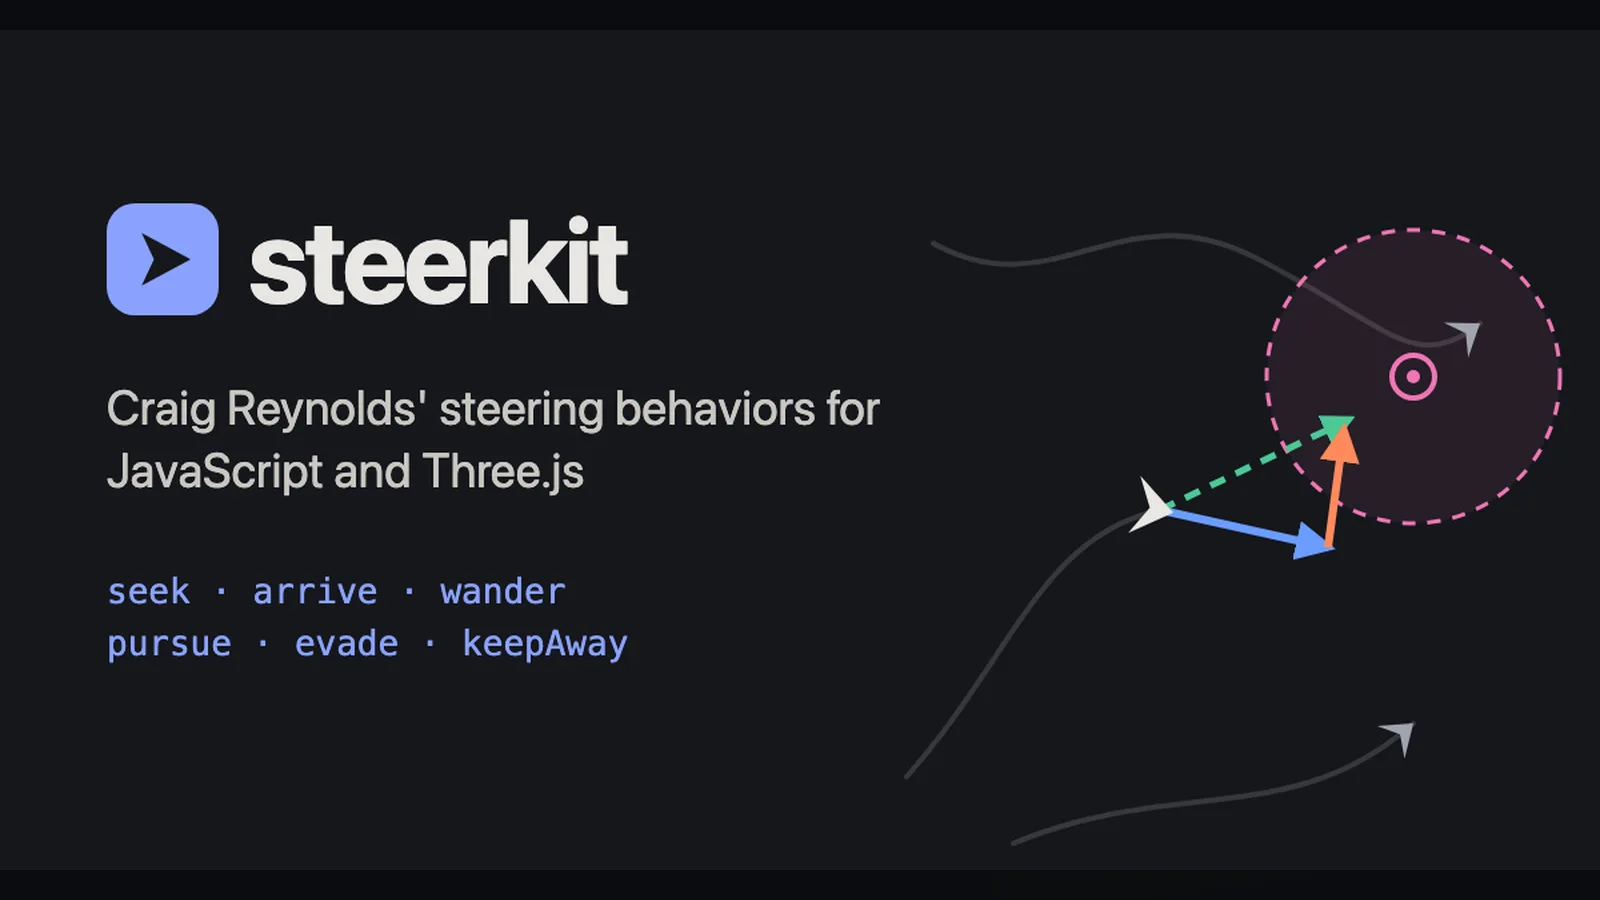
Les comportements de pilotage vivent dans la couche du milieu. Le personnage est traité comme un simple point doté d’une position, d’une vitesse, d’une vitesse maximale (maxSpeed) et d’une limite sur la force avec laquelle il peut tourner ou accélérer (maxForce). Avec un maxForce faible, il vire comme un paquebot ; avec un maxForce élevé, comme une mouche.
L’astuce centrale tient en une phrase : la force de pilotage est la vitesse que le personnage souhaite, moins la vitesse qu’il a déjà. À chaque image, on calcule cette différence, on la plafonne et on l’ajoute à la vitesse. Comme le changement est progressif, la trajectoire s’incurve au lieu de sauter.
Les comportements de base, un par un
Rechercher (seek) et fuir (flee)
Rechercher (seek) oriente la « vitesse souhaitée » droit vers une cible, à pleine vitesse. Fuir (flee) l’oriente dans l’autre sens. Seul, seek a un défaut bien connu : le personnage dépasse la cible puis revient en tournant, car rien ne lui dit de ralentir.
Arriver (arrive)
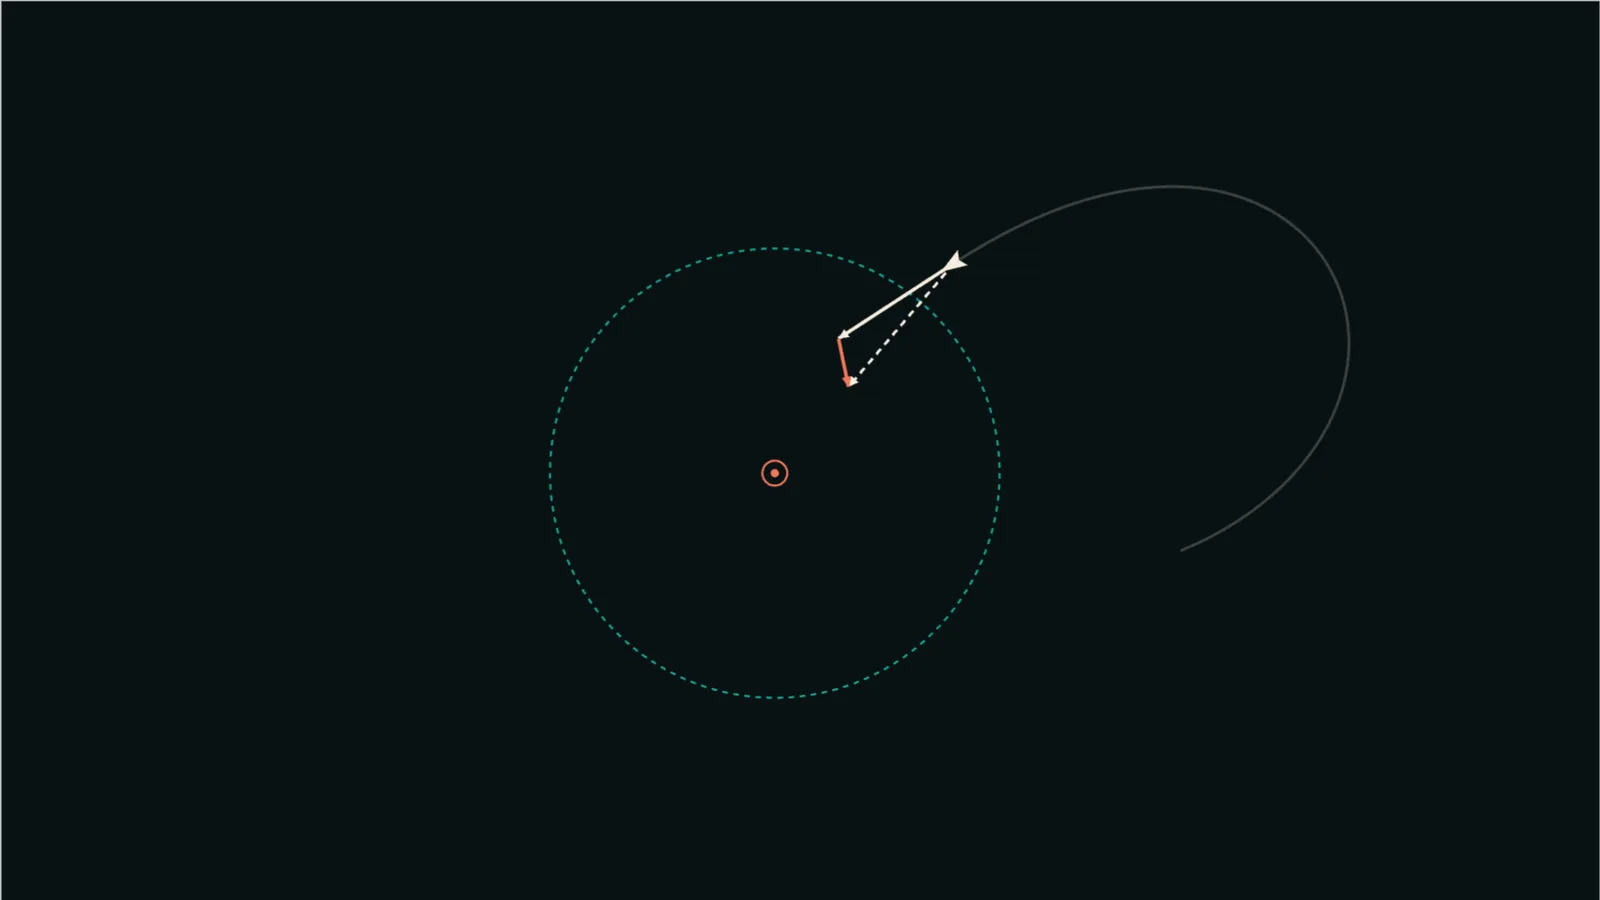
Arriver (arrive) corrige ce défaut. À l’intérieur d’une zone slowingDistance autour de la cible, la vitesse souhaitée diminue proportionnellement à la distance restante, si bien que le personnage glisse jusqu’à l’arrêt pile au bon endroit. C’est le comportement d’un compagnon qui s’arrête à côté de vous au lieu de vous tourner autour.
Errer (wander)
Errer (wander) produit une marche aléatoire qui a l’air naturelle. Le personnage recherche un point sur un cercle placé devant lui, et ce point dérive un peu à chaque image : le cap change en courbes douces plutôt qu’en tremblements nerveux. Idéal pour des animaux au repos, des lucioles d’ambiance ou un slime qui patrouille dans une salle.
Poursuivre (pursue) et esquiver (evade)
Poursuivre (pursue) vise l’endroit où une cible mobile sera, et non celui où elle se trouve — toute la différence entre un poursuivant idiot et un poursuivant malin. Esquiver (evade) fait la même chose à l’envers.
Le flocking : trois règles pour former une nuée
Le modèle des « boids » de Reynolds (1987) crée des volées, des troupeaux et des bancs à partir de trois règles locales, chacune ne regardant que les voisins proches :
- Séparation — ne pas se coller à ses voisins.
- Alignement — aller dans la même direction que ses voisins.
- Cohésion — se rapprocher du centre de ses voisins.
Additionnez ces trois forces et un groupe de points se comporte soudain comme des oiseaux ou des poissons, sans chef ni script.
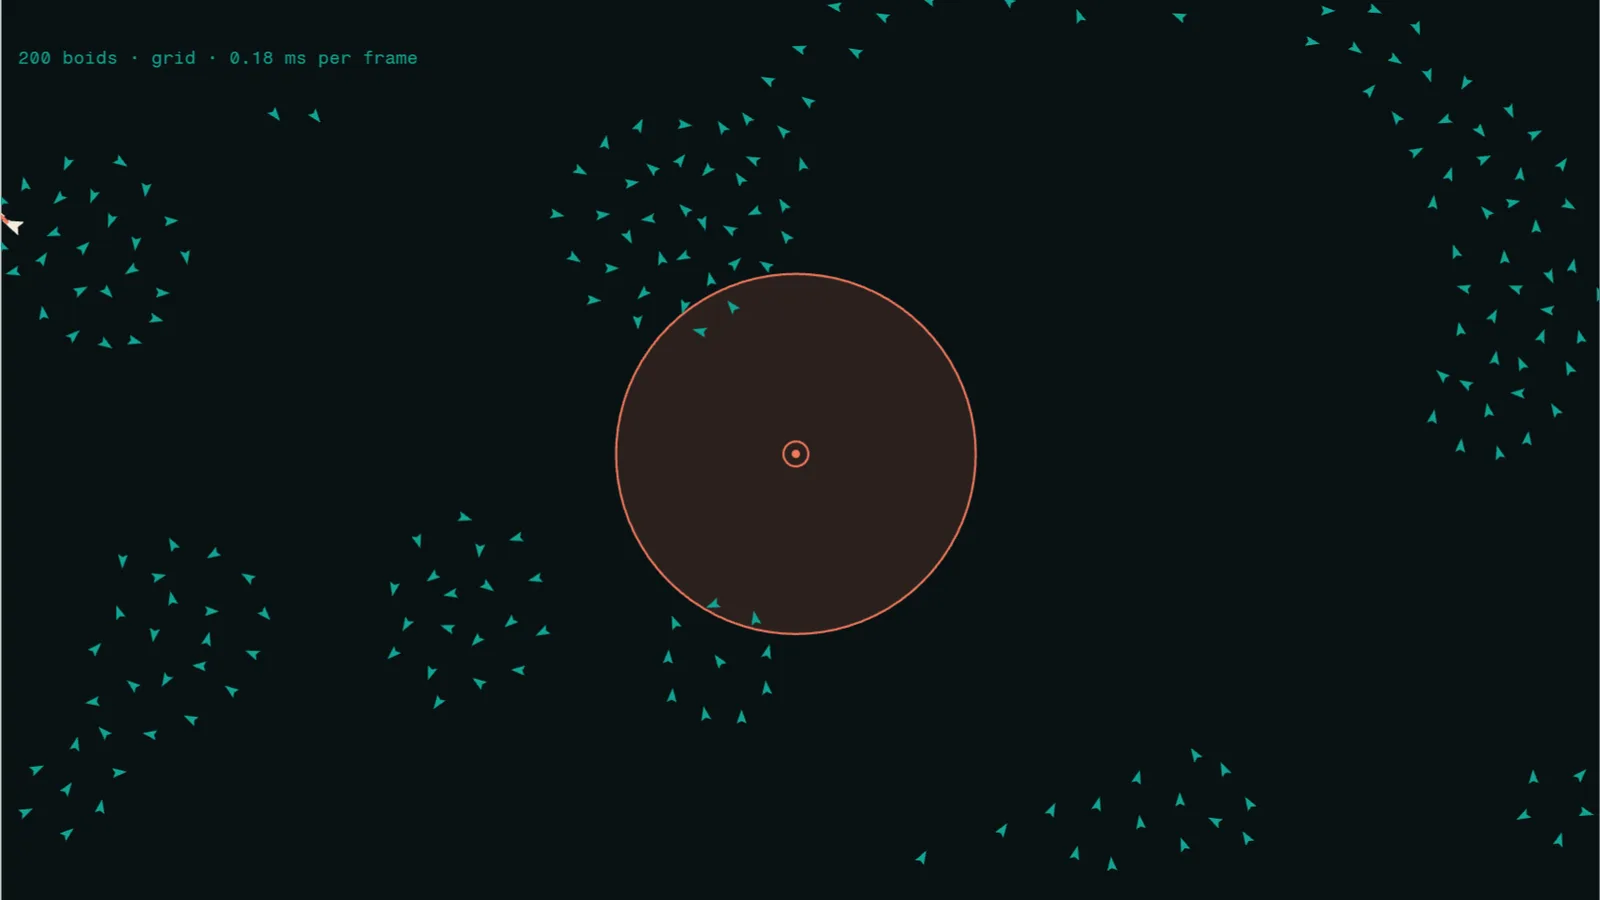
La difficulté, c’est la performance : si chaque boid vérifie tous les autres, le travail croît avec le carré de la taille du groupe. D’après la documentation de Steerkit, pour 1 000 boids (Node 26 sur un M1 Pro), une image prenait environ 12 ms quand chacun parcourait toute la foule, mais environ 0,7 ms avec la grille spatiale intégrée, qui ne regarde que les cellules voisines.
Se déplacer dans un monde
Les vrais niveaux ont des murs, des rochers et des routes. Le pilotage a aussi des réponses pour ça :
| Comportement | Ce qu’il fait | Usage typique en jeu |
|---|---|---|
| Évitement d’obstacles (obstacle avoidance) | Regarde dans un couloir devant lui et tourne pour contourner l’obstacle le plus proche | Ennemis qui slaloment entre des piliers |
| Évitement de collisions (collision avoidance) | Prédit quand deux mobiles vont se croiser et s’écarte | Foules de passants, circulation |
Confinement (stayWithin) |
Fait demi-tour avant de heurter les parois d’une boîte | Poissons dans un aquarium, unités dans une arène |
| Suivi de chemin (path following) | Reste dans une bande autour d’un itinéraire | IA de course, vagues d’ennemis en tower defense |
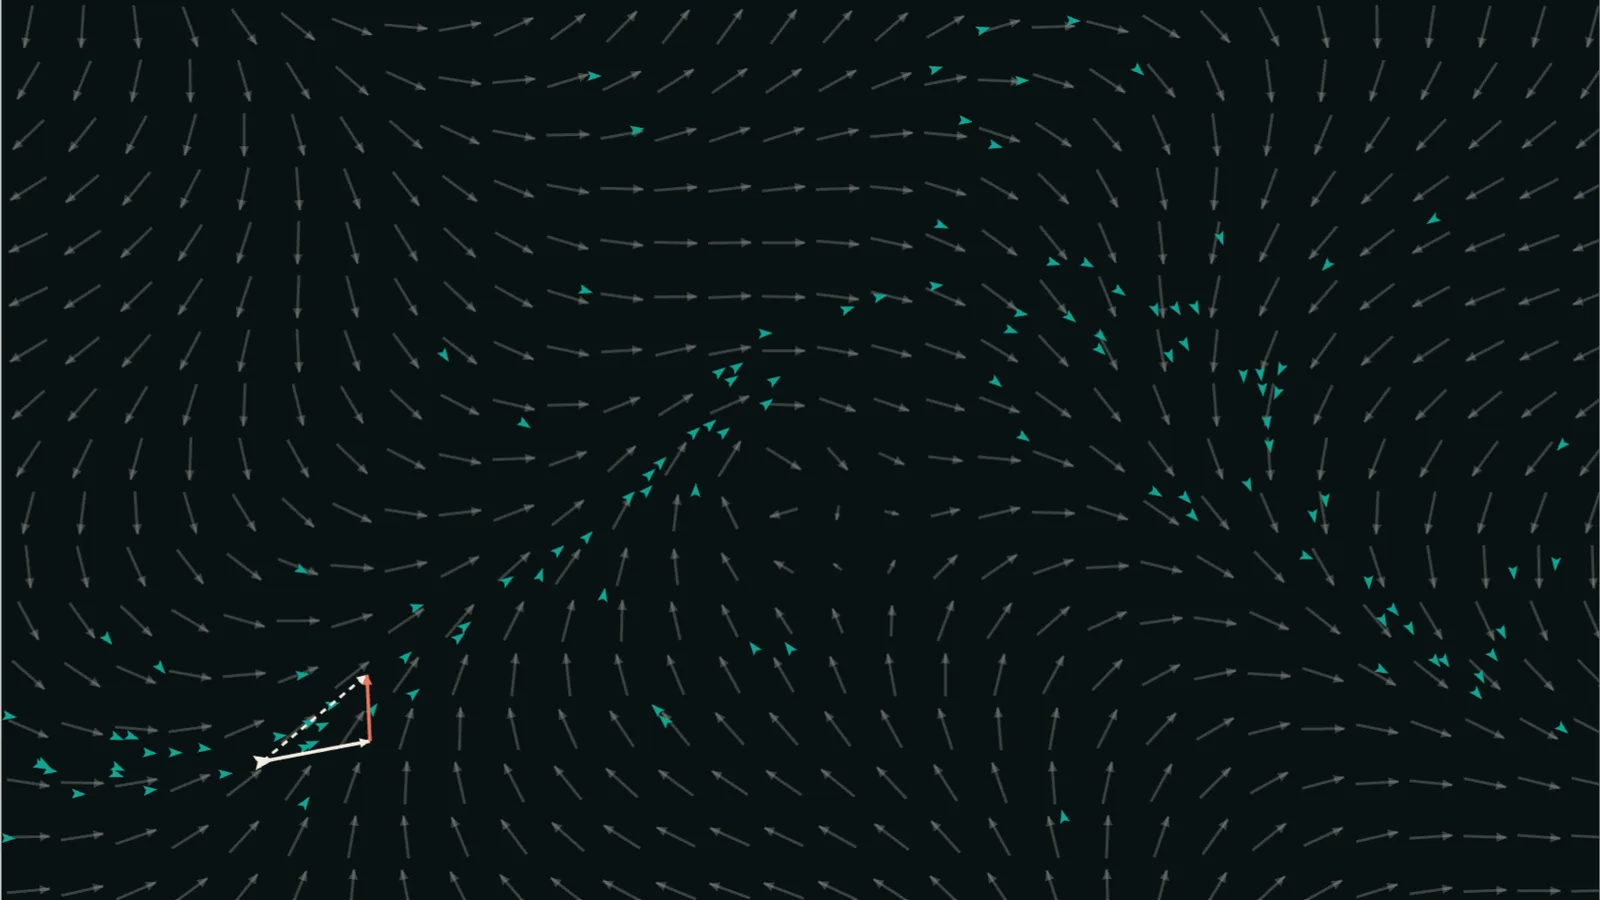
| Champ de flux (flow field) | Suit la direction indiquée par une grille de vecteurs | Vent, courants de rivière, foules immenses |
| Suivi de leader / poursuite décalée (leader following / offset pursuit) | Garde une place derrière ou à côté d’un leader | Escouades, formations en V, compagnons |
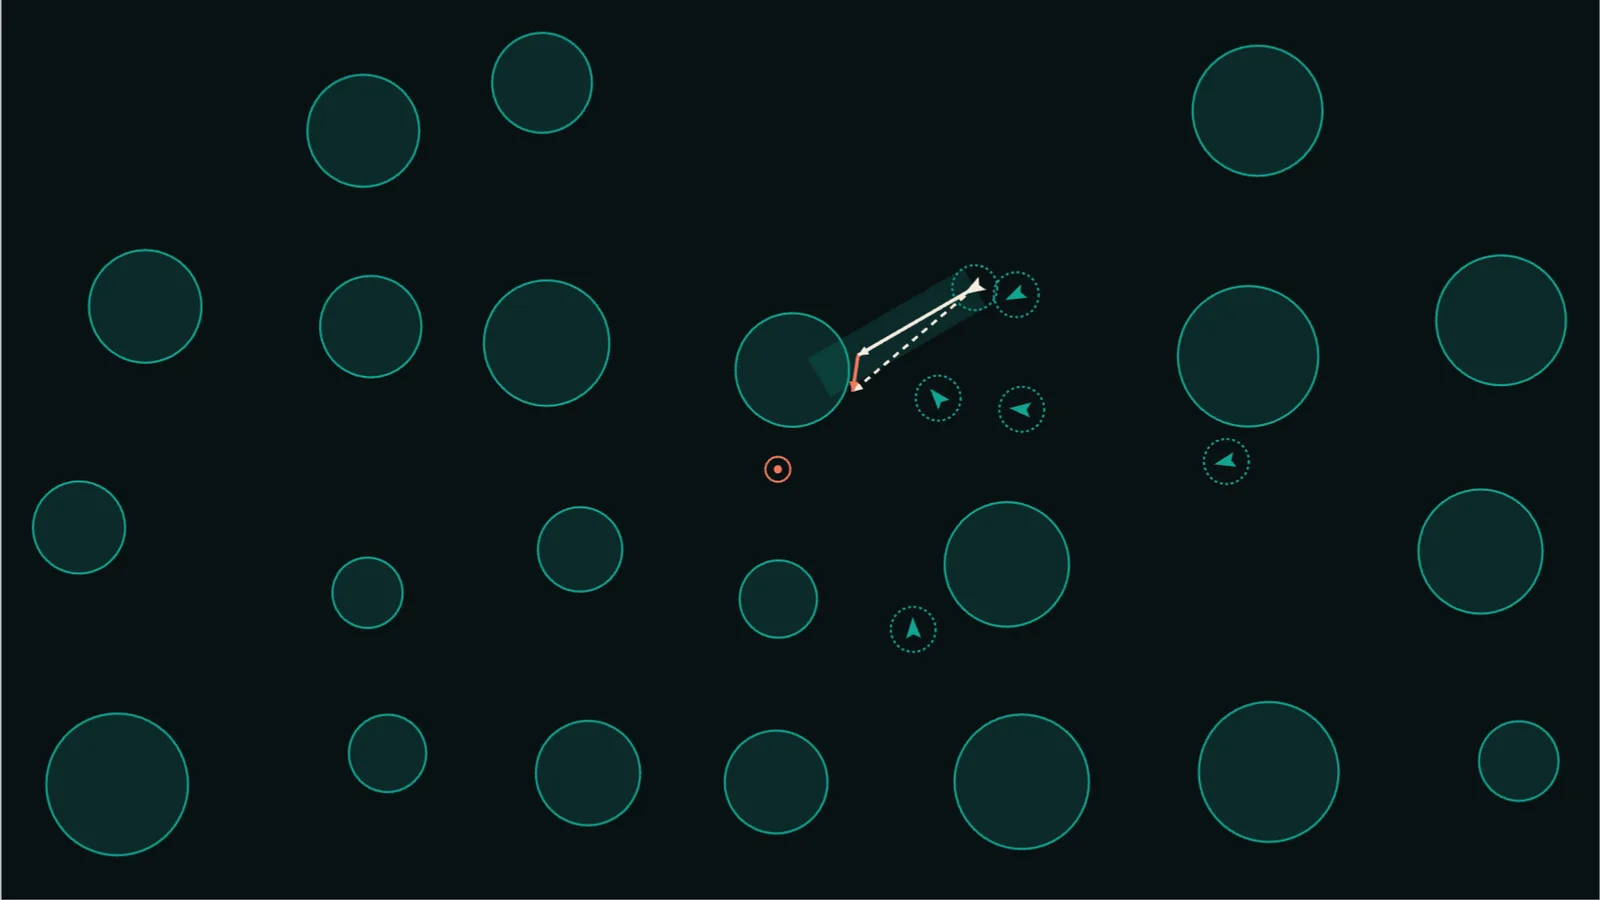
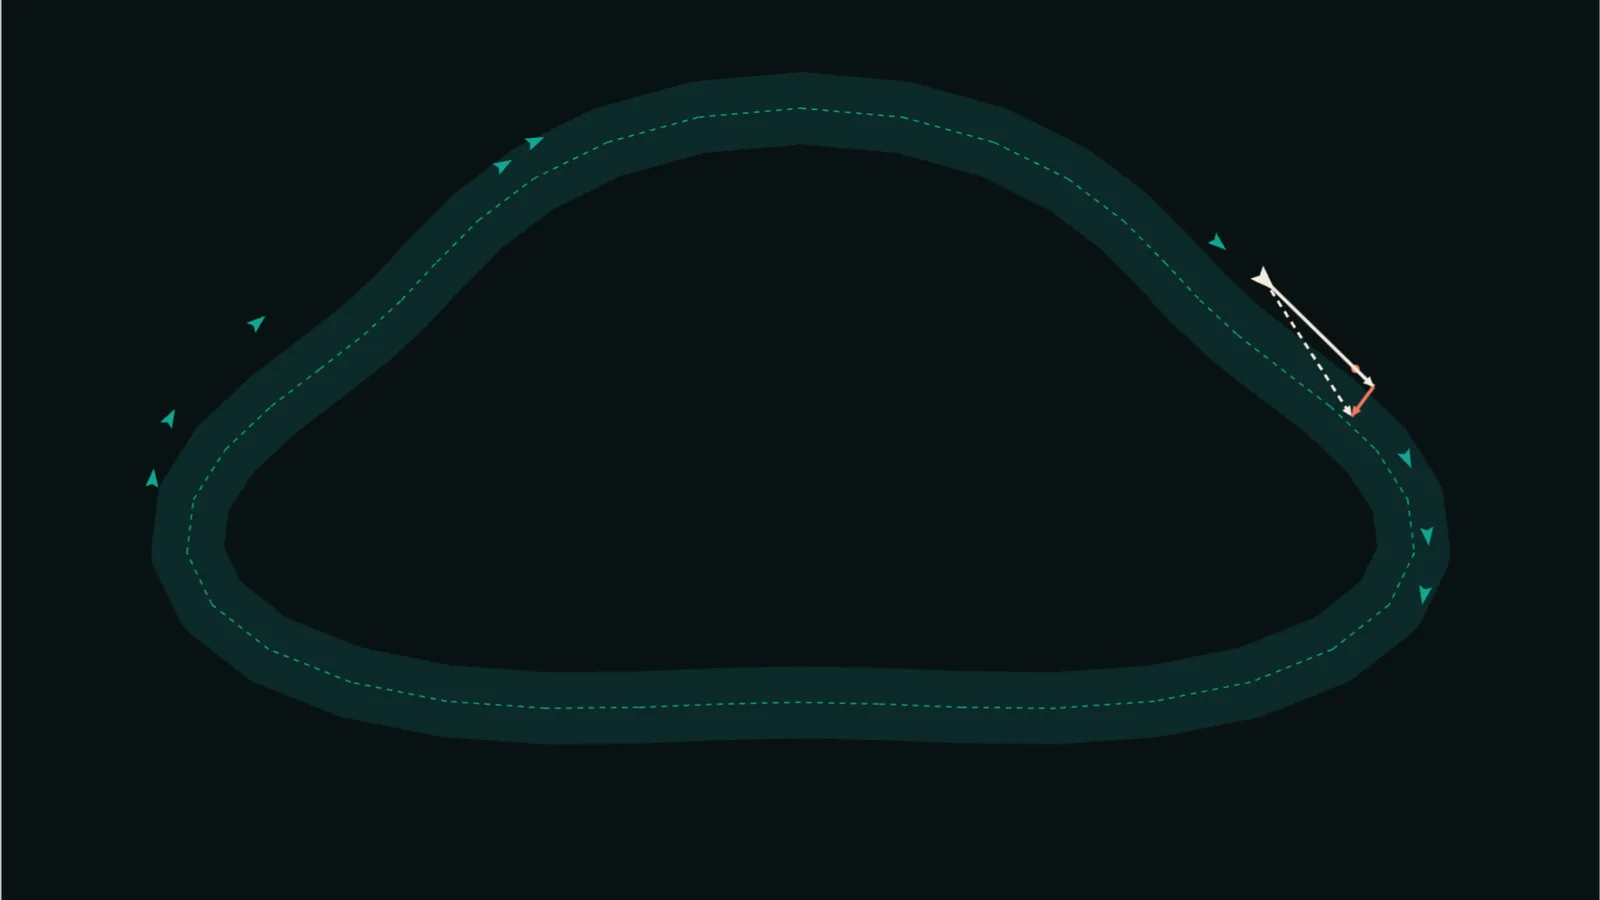
Un rappel tiré des notes de la bibliothèque elle-même : l’évitement est un réflexe à courte portée, pas un système complet de recherche de chemin. Pour les labyrinthes et les longs trajets, il vous faut toujours un algorithme comme A* pour choisir les points de passage, puis le pilotage pour se déplacer en douceur de l’un à l’autre.
Steerkit : les comportements de pilotage en 4 ko de JavaScript
Steerkit est une nouvelle bibliothèque open source du développeur Thibaut Lefrançois, qui implémente le modèle de Reynolds sous forme de petites fonctions typées. Ce qui la rend agréable pour les jeux web :
- Indépendante du moteur. Tout objet possédant
x,y,zcompte comme un vecteur : objets simples,THREE.Vector3ou le type de votre propre moteur. Pour les jeux canvas en 2D, on laissezà 0 et on passeplane: "xy". - Aucun déchet mémoire par image. Chaque comportement écrit dans un vecteur que vous lui fournissez, si bien que des centaines d’agents ne nourrissent pas le ramasse-miettes.
- Minuscule et compatible tree-shaking. Environ 4,1 ko pour l’ensemble ; importez seulement
seeket cela pèse 170 octets. - Adaptateur Three.js optionnel (
steerkit/three, environ 2,6 ko de plus, Three.js 0.152 ou ultérieur) qui oriente les modèles dans leur direction de déplacement, dessine toute une foule en un seul appel de rendu instancié et affiche les forces sous forme de flèches de débogage. - Démos interactives pour chaque comportement, avec les forces dessinées et des curseurs pour chaque paramètre — plus un bouton « Copy prompt » et un fichier
llms.txtpour celles et ceux qui codent avec un assistant IA.
Pour démarrer, une seule commande : npm install steerkit (le paquet est livré en module ES avec ses types TypeScript). À chaque image, vous calculez quelques comportements pour un agent, vous les combinez et vous appelez step(agent, force, dt) une fois.
Combiner les forces : mélanger ou prioriser
Un vrai personnage veut plusieurs choses à la fois. Steerkit propose deux façons de les mélanger :
blendadditionne les forces selon des poids. Simple, mais deux forces opposées peuvent s’annuler et laisser un personnage coincé entre sa cible et une menace.prioritizedépense un budget de force dans l’ordre : le comportement le plus urgent (par exemple éviter un mur) prend d’abord ce dont il a besoin, et les autres se partagent le reste.
Pour les grandes foules, le README recommande les formes sans allocation zero et add : il a mesuré qu’avec 1 000 agents, blend laissait environ 190 Kio de déchets par image, contre environ 1 Kio avec zero/add.
Comment se situe-t-elle ?
Le README cite lui-même Yuka, un framework complet d’IA de jeu avec machines à états, navigation, perception et 14 comportements de pilotage. Si vous voulez toute cette boîte à outils, Yuka est l’option la plus riche ; Steerkit ne fait que le pilotage, sur les objets que vous avez déjà.
Conseils avant d’ajouter du pilotage à votre jeu
- Commencez avec un agent et un comportement. Faites-le dépasser la cible, puis rendez-le trop lent : les extrêmes vous apprennent à quoi sert chaque valeur.
- Dessinez les forces. Des flèches de débogage pour la vitesse, la vitesse souhaitée et la force de pilotage révèlent la plupart des bugs du type « pourquoi a-t-il tourné là ? ».
- Plafonnez la durée d’image. Quand un joueur change d’onglet, une image peut durer plusieurs secondes ; Steerkit suggère
Math.min(dt, 1 / 20)pour que les personnages ne se téléportent pas. - Mettez l’évitement en premier. Donnez la priorité ou du poids aux murs et aux obstacles, sinon une cible située derrière un rocher annulera l’esquive.
- Utilisez une grille spatiale au-delà de quelques dizaines d’agents pour le flocking et l’évitement de foule.
- Lissez les changements de vitesse. À la fin d’un boost, l’option
overspeedDampingde Steerkit laisse la vitesse excédentaire s’estomper progressivement au lieu de s’arrêter net en une image. - Gardez les décisions hors du pilotage. Choisir vers quelle porte le garde court relève de la logique de jeu ; le pilotage ne fait que rendre la course belle à voir.
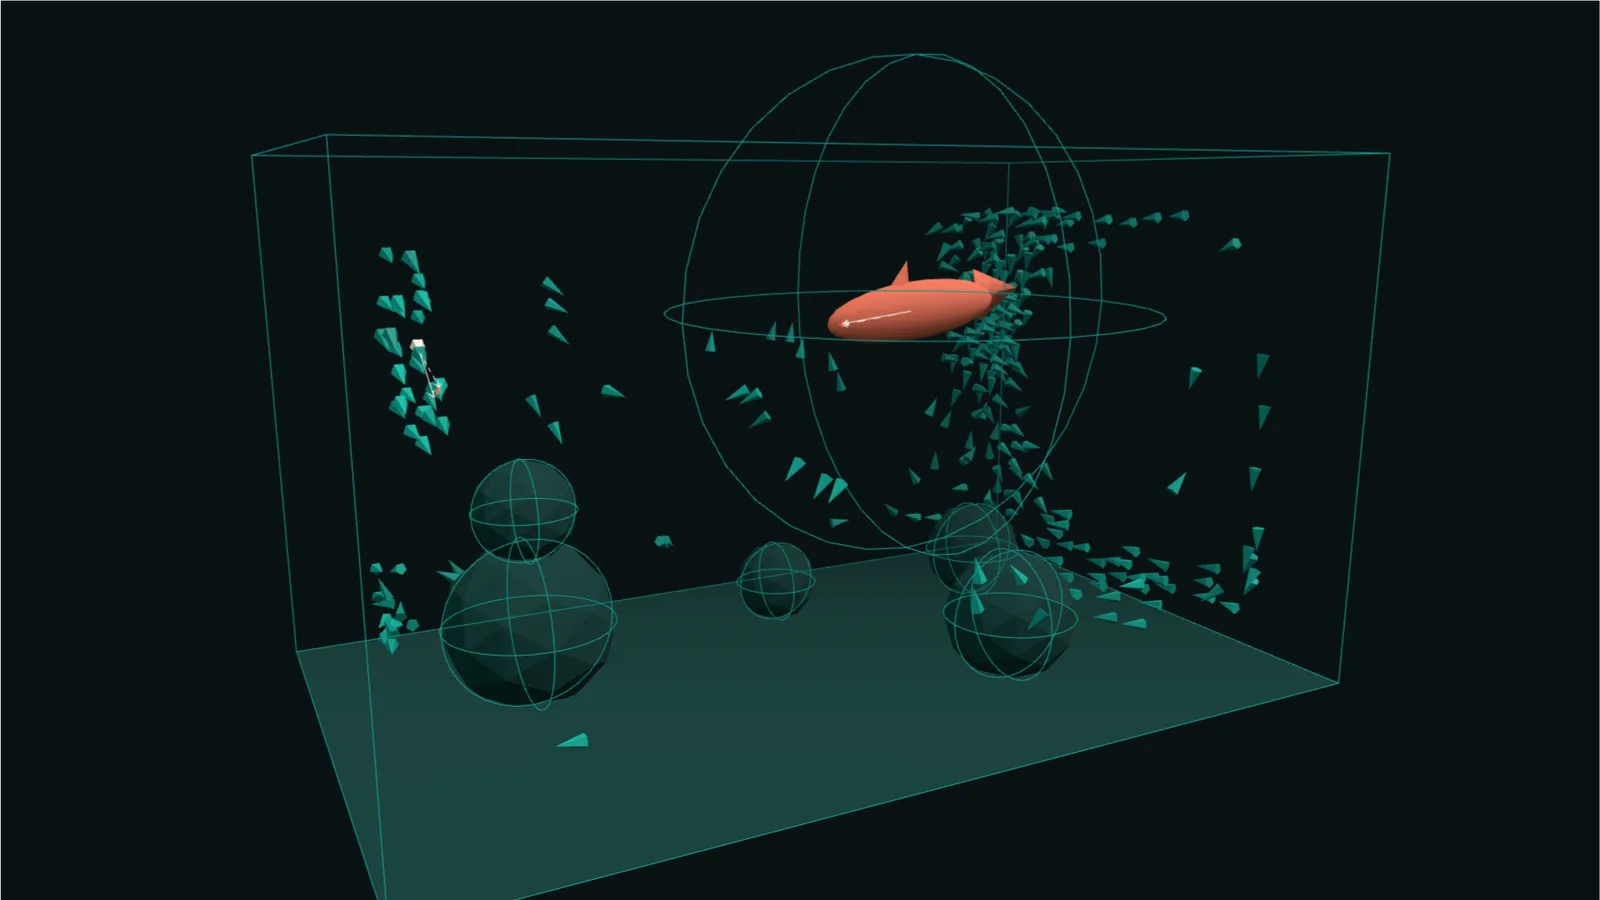
La démo Aquarium montre tout cela réuni : un banc de poissons en flocking sur une grille spatiale, qui évite les rochers, reste à l’intérieur de la vitre et se disperse quand le requin chasse — avant de se reformer.
Pour aller plus loin
- Craig Reynolds, Steering Behaviors For Autonomous Characters (GDC 1999)
- Craig Reynolds, Boids: Flocks, Herds, and Schools (SIGGRAPH 1987)
- Daniel Shiffman, The Nature of Code — Autonomous Agents
- Steerkit sur GitHub et ses démos en ligne
FAQ
Que sont les comportements de pilotage dans les jeux ?
Ce sont des règles de déplacement simples — rechercher, fuir, arriver, errer, flocking et d’autres — qui transforment un objectif en une petite force à chaque image, pour que les personnages bougent avec fluidité et paraissent vivants au lieu de sauter d’un point à un autre.
Qui a inventé les comportements de pilotage ?
Craig Reynolds. Il a présenté les « boids » du flocking au SIGGRAPH 1987, puis l’ensemble plus large des comportements de pilotage dans son article de la GDC 1999, Steering Behaviors For Autonomous Characters (« comportements de pilotage pour personnages autonomes »).
Quelle est la différence entre seek et arrive ?
Seek fonce toujours vers la cible à pleine vitesse, donc il la dépasse et tourne autour. Arrive ralentit à l’intérieur d’une distance donnée et s’arrête pile sur la cible.
Steerkit est-il gratuit, et faut-il Three.js ?
Oui, il est gratuit sous licence MIT. Three.js est facultatif : le cœur fonctionne avec n’importe quel objet ayant x, y, z, y compris dans les jeux canvas en 2D.
Les comportements de pilotage, est-ce la même chose que la recherche de chemin ?
Non. La recherche de chemin (comme A*) décide de l’itinéraire à travers un niveau ; le pilotage décide de la manière dont un personnage le parcourt, en tournant, en ralentissant et en évitant les obstacles proches. La plupart des jeux utilisent les deux.