转向行为(steering behaviors)是一组小规则,能把一个目标(“去那里”“快逃”“跟紧队伍”)变成平滑、可信的移动。它不会让角色直接瞬移到目标点,而是每一帧都轻轻推它一把,于是角色会转弯、减速、闪避、成群结队,就像活物一样。这个思路来自 Craig Reynolds,而一个名为 Steerkit 的新开源库把它压缩进了几 KB 的 JavaScript,专为浏览器游戏打造。
如果你常玩休闲游戏,转向其实随处可见:鱼群在鲨鱼周围一分为二,宠物一路小跑跟着你、在你脚边停下,僵尸挤在门口却不会叠在同一个像素上。如果你做网页游戏,这篇指南会告诉你这些动作是怎么实现的,以及如何花一个下午上手试试。
速览
| 是什么 | 转向行为:让“自主角色”自然移动的规则 |
| 起源 | Craig Reynolds——Flocks, Herds, and Schools(SIGGRAPH 1987)与 Steering Behaviors For Autonomous Characters(GDC 1999) |
| 新闻中的库 | Steerkit,作者 Thibaut Lefrançois |
| 版本 | npm 上的 0.4.0(2026 年 10 月) |
| 体积 | 全部功能约 4.1 kB(minify + brotli);单独的 seek 仅 170 B |
| 适用于 | 普通 JavaScript/TypeScript 对象、Three.js,或你自己引擎的向量 |
| 价格 / 许可 | 免费,MIT 许可证 |
| 试一试 | 每种行为的交互式演示 |
什么是转向行为?
Reynolds 把一个移动的角色拆成三层:
- 行动选择——去哪里。这就是你的游戏逻辑:“追击玩家”“回巢”。
- 转向——怎么过去:加速、转弯、刹车、绕开那块石头。
- 运动表现——看起来什么样:走路循环、扑腾的翅膀、史莱姆的晃动。
转向行为位于中间这一层。角色被当成一个简单的点,拥有位置、速度、最高速度(maxSpeed),以及转向或加速的力度上限(maxForce)。maxForce 低时转弯像轮船;高时则像苍蝇。
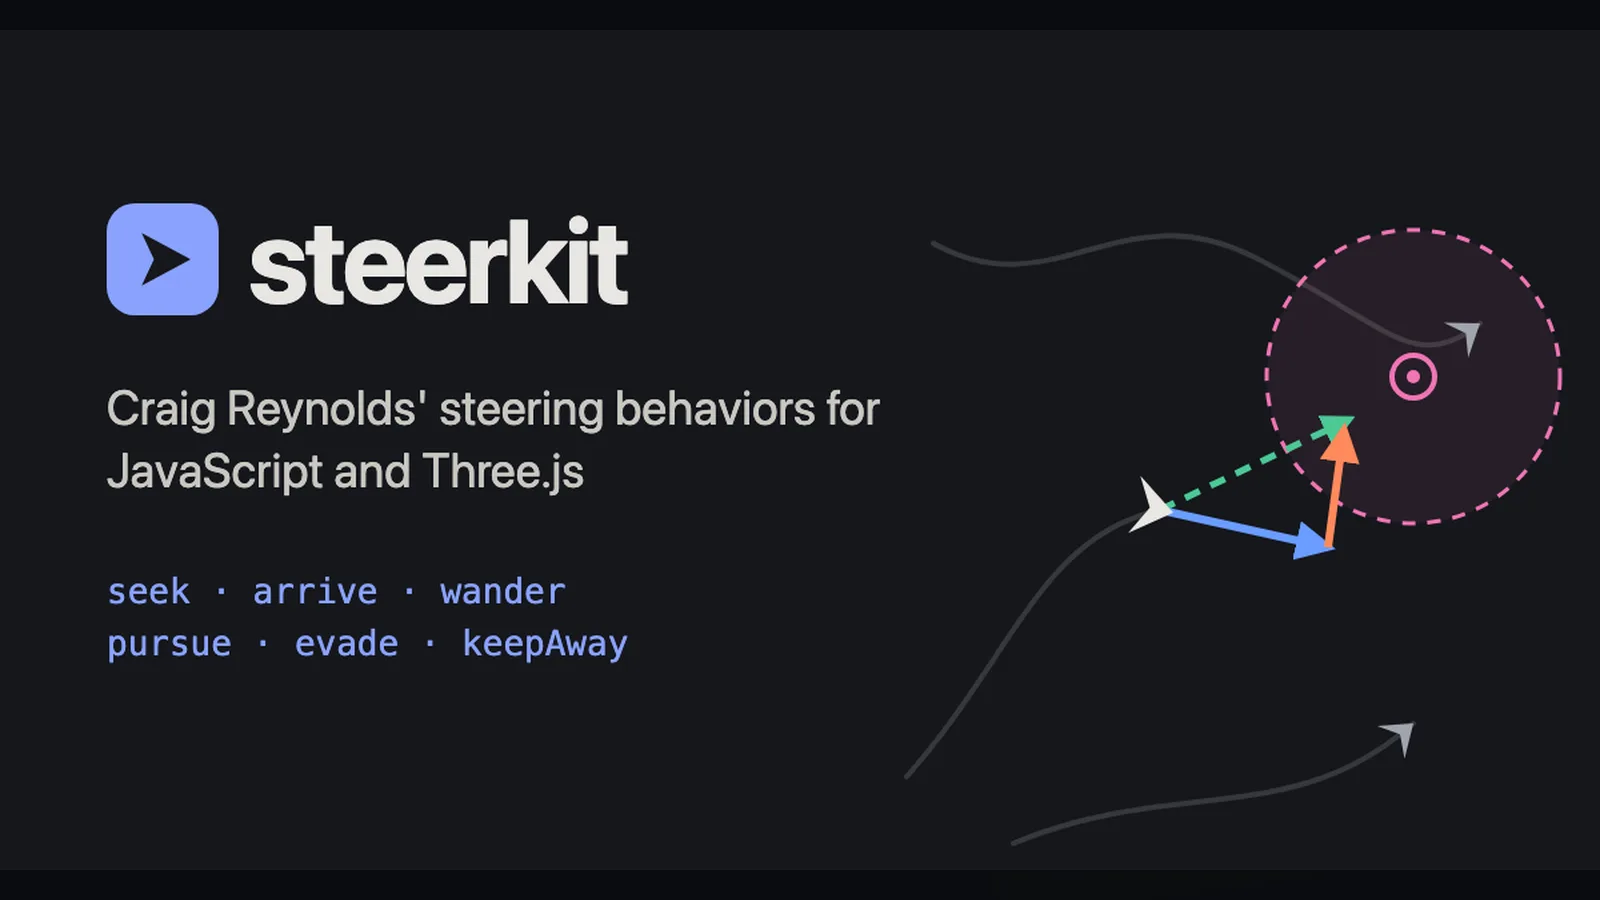
核心技巧一句话就能说清:转向力 = 角色想要的速度 − 它当前已有的速度。 每一帧算出这个差值,限制其大小,再加到速度上。由于变化是渐进的,路径会呈曲线,而不是跳变。
基础行为逐个看
寻找与逃离
寻找(seek)让“期望速度”以全速直指目标;逃离(flee)则指向相反方向。单用 seek 有个著名缺陷:角色会冲过目标再绕回来,因为没有任何东西告诉它该减速。
抵达
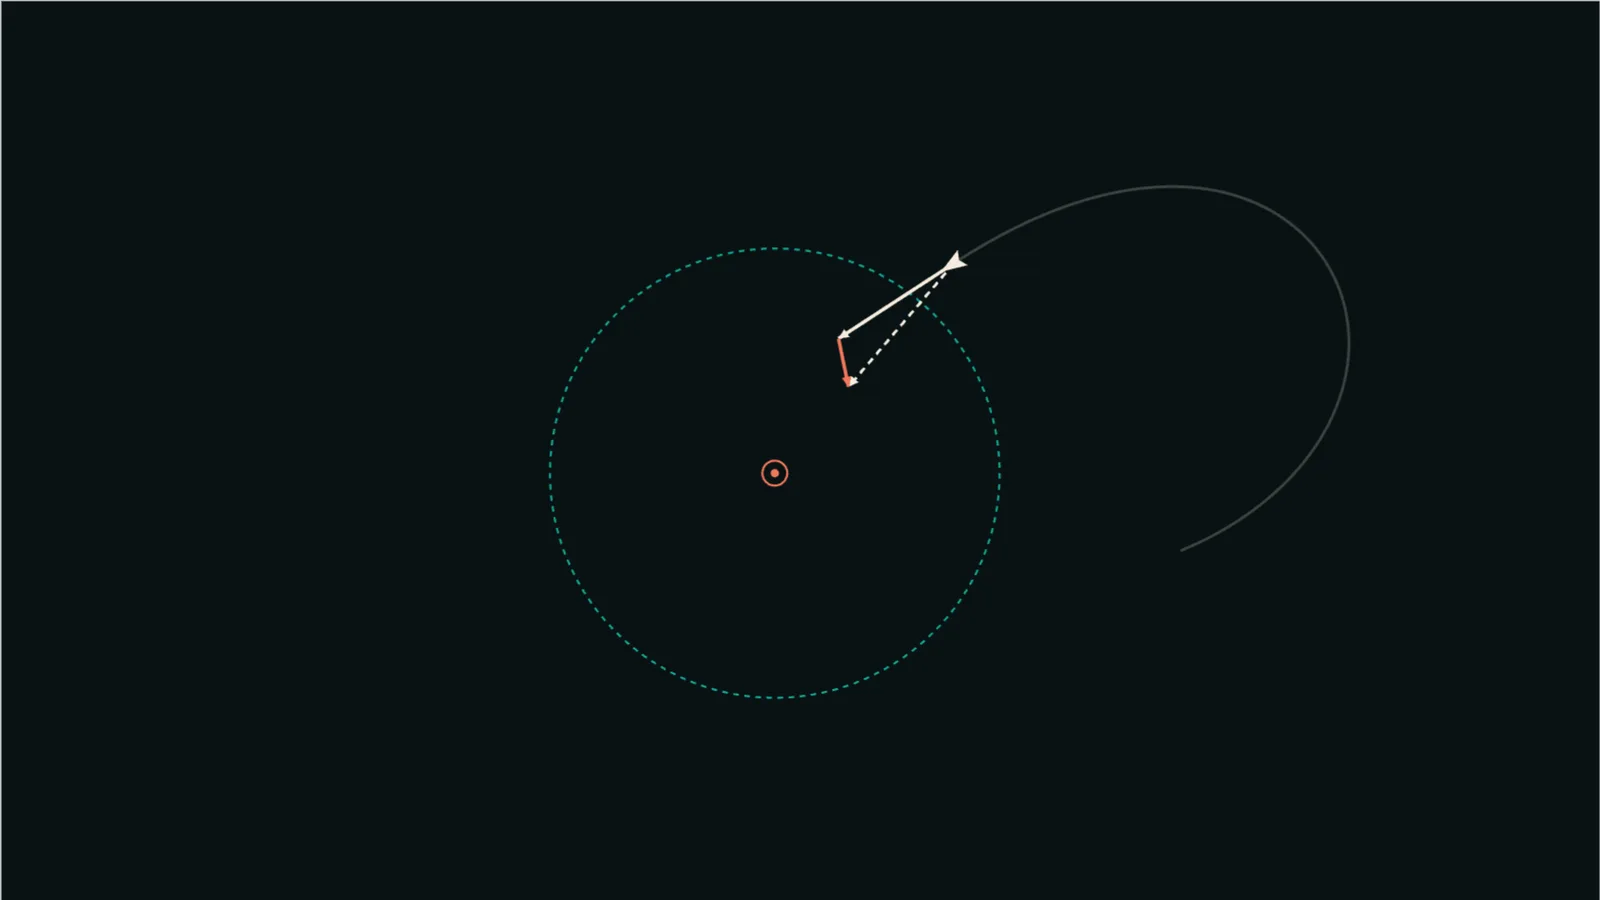
抵达(arrive)解决了这个问题。在目标周围的 slowingDistance 范围内,期望速度随剩余距离成比例降低,于是角色会平稳滑行,正好停在目标点上。同伴停在你身旁、而不是绕着你转圈,靠的就是它。
漫游
漫游(wander)是一种看起来很自然的随机游走。角色去寻找自身前方一个圆上的点,而这个点每帧都会稍微漂移,所以朝向会以平滑的曲线变化,而不是神经质地抖动。很适合闲逛的动物、营造氛围的萤火虫,或在房间里巡逻的史莱姆。
追捕与躲避
追捕(pursue)寻找的是移动目标将要到达的位置,而不是它现在的位置——这正是笨追兵和聪明追兵的区别。躲避(evade)则反过来做同样的事。
集群(flocking):三条规则造出一群
Reynolds 1987 年的“boids”模型用三条局部规则造出鸟群、兽群和鱼群,每条规则只看附近的邻居:
- 分离(separation)——别挤着邻居。
- 对齐(alignment)——和邻居朝同一个方向前进。
- 聚合(cohesion)——向邻居的中心靠拢。
把这三种力加在一起,一群小点就突然像鸟或鱼一样行动起来,没有领头者,也没有脚本。
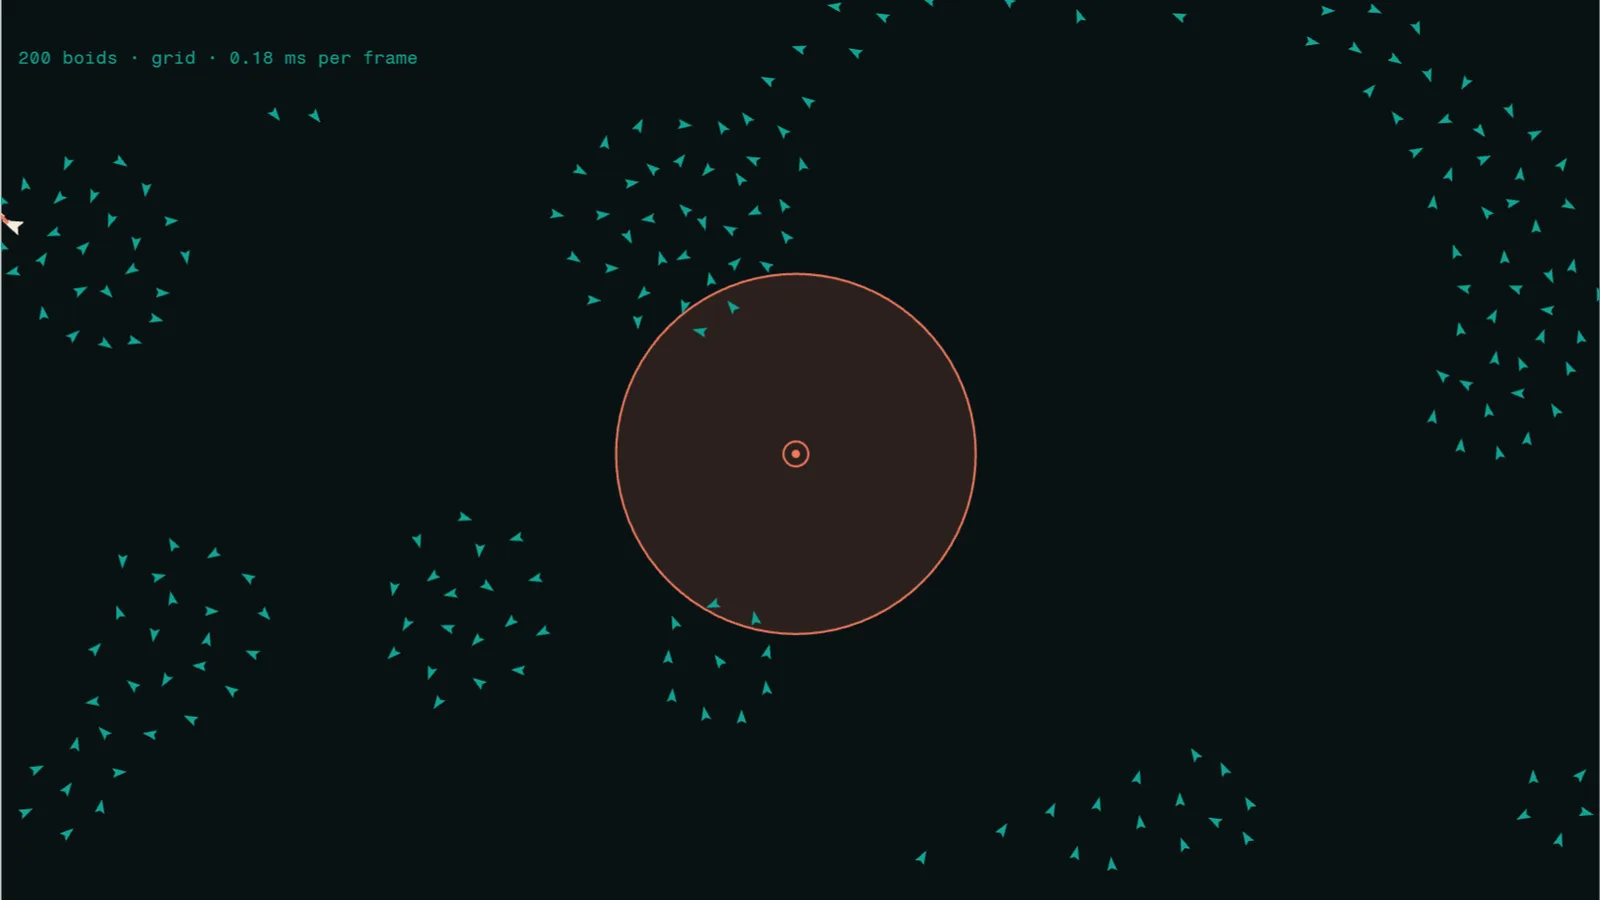
难点在于性能:如果每个 boid 都检查其他所有 boid,计算量会随群体规模的平方增长。Steerkit 的文档称,在 1,000 个 boid(M1 Pro 上的 Node 26)的情况下,每个个体都扫描整个群体时一帧约需 12 ms;而使用内置的空间网格、只查看附近格子时,仅需约 0.7 ms。
在世界中穿行
真实关卡里有墙、石头和道路。转向同样有对策:
| 行为 | 作用 | 典型游戏用法 |
|---|---|---|
| 障碍物规避(obstacle avoidance) | 探测前方一条通道,转向以避开最近的障碍物 | 在柱子间穿梭的敌人 |
| 碰撞规避(collision avoidance) | 预测两个移动者何时会相遇并侧身让开 | 购物人群、交通 |
范围限制(stayWithin) |
在撞上盒子边界之前掉头 | 鱼缸里的鱼、竞技场里的单位 |
| 路径跟随(path following) | 保持在路线周围的一条带状区域内 | 赛车 AI、塔防小兵 |
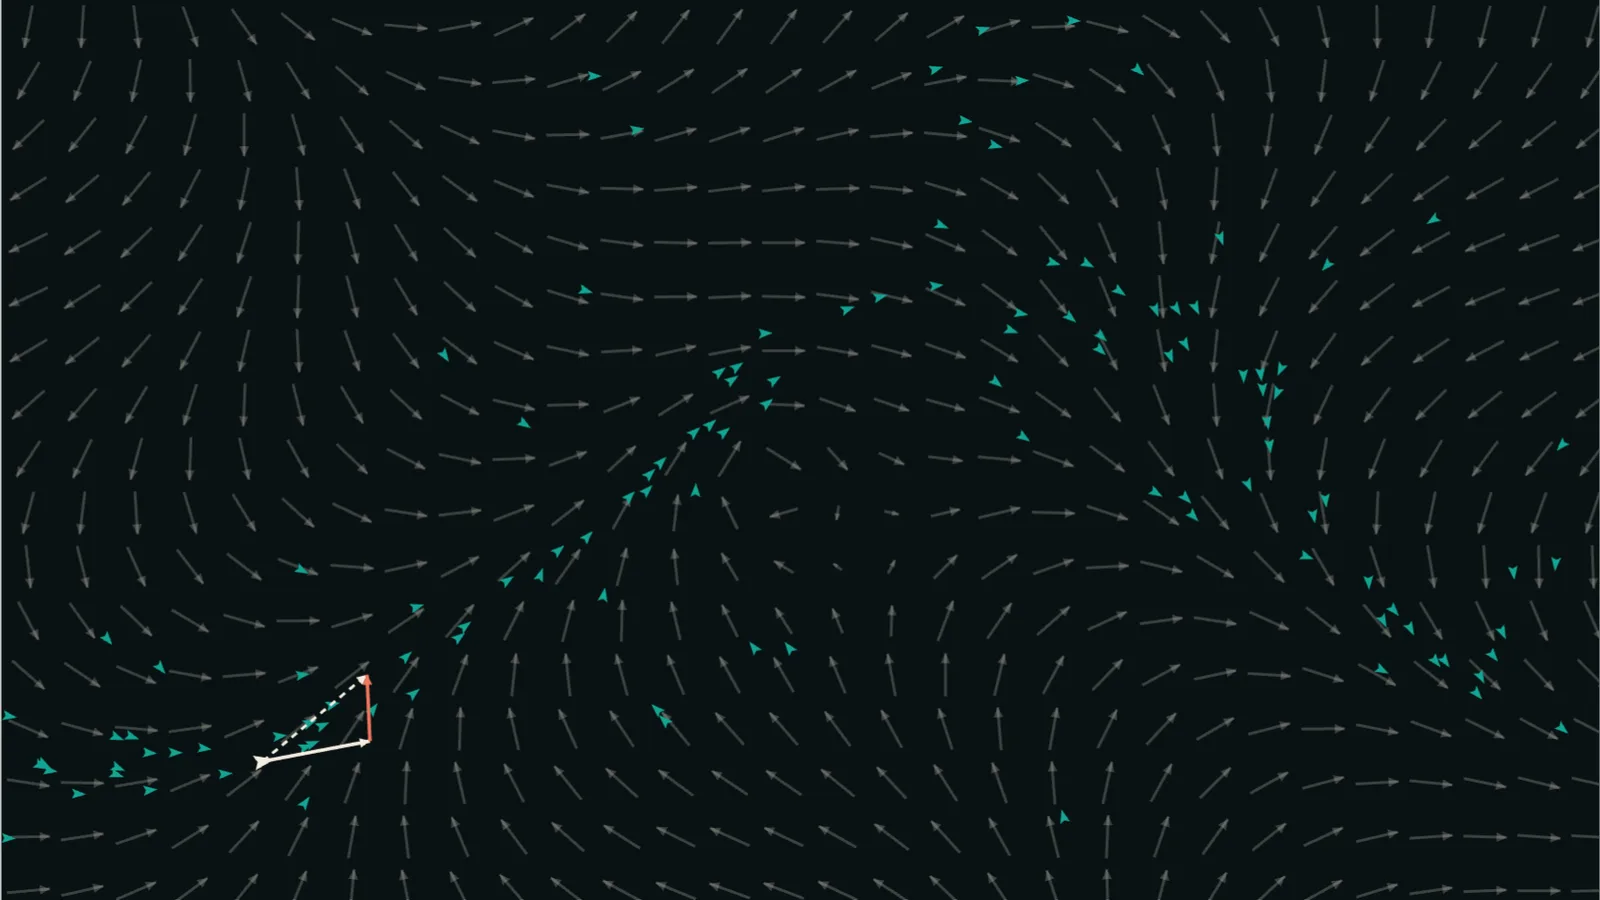
| 流场(flow field) | 沿着方向网格所指的方向前进 | 风、河流水流、超大规模人群 |
| 跟随领队 / 偏移追捕(leader following / offset pursuit) | 在领队身后或身旁保持一个位置 | 小队、V 字编队、宠物 |
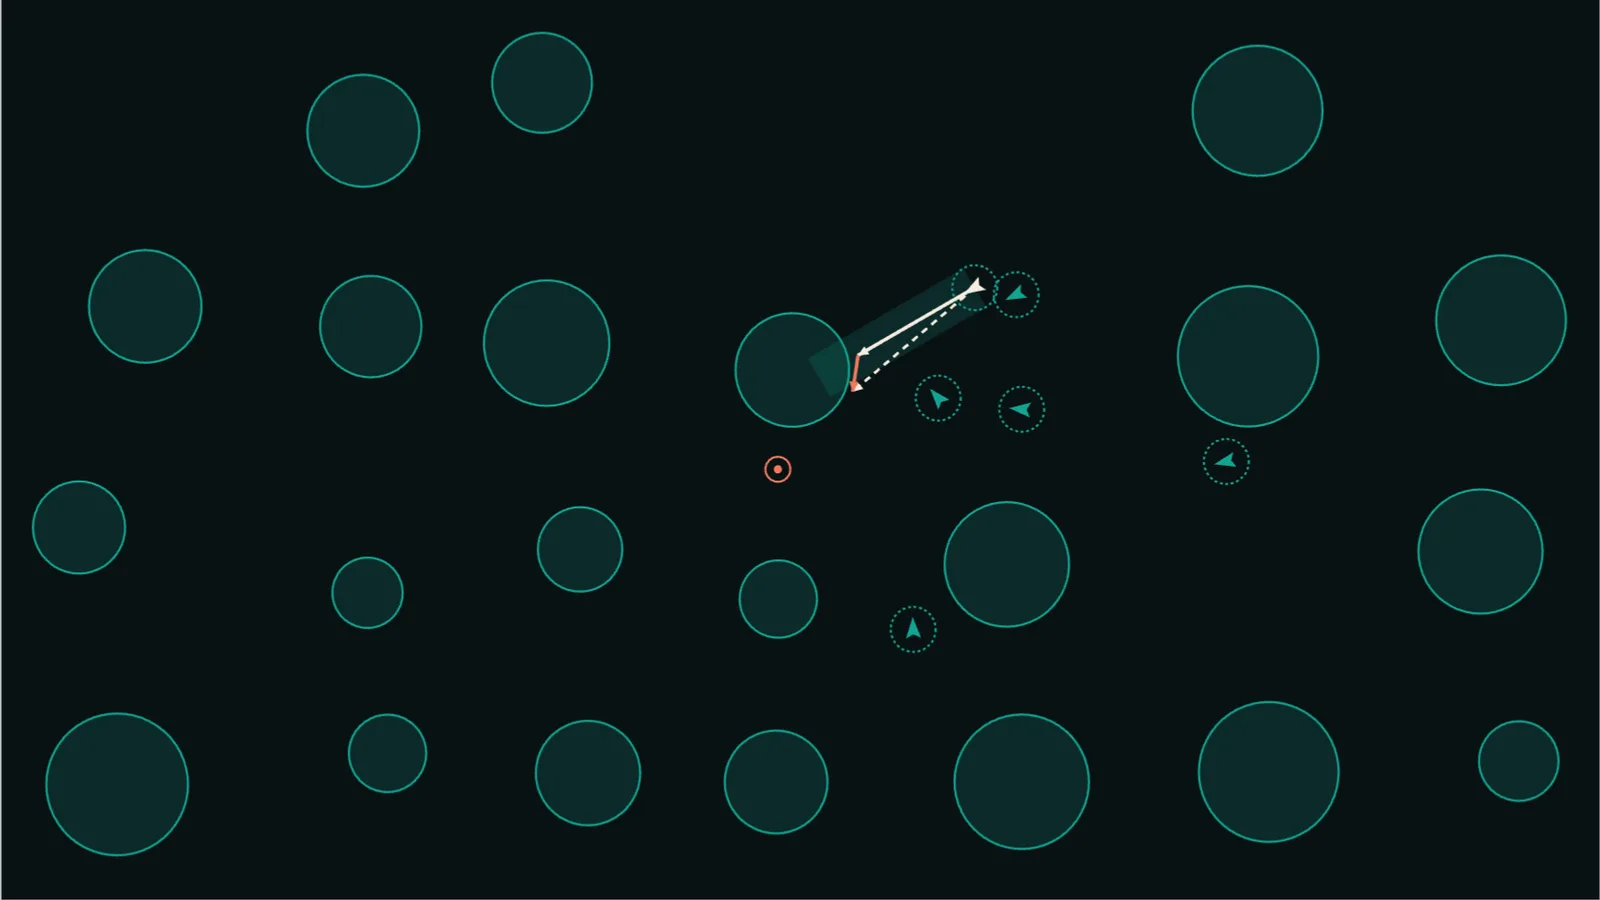
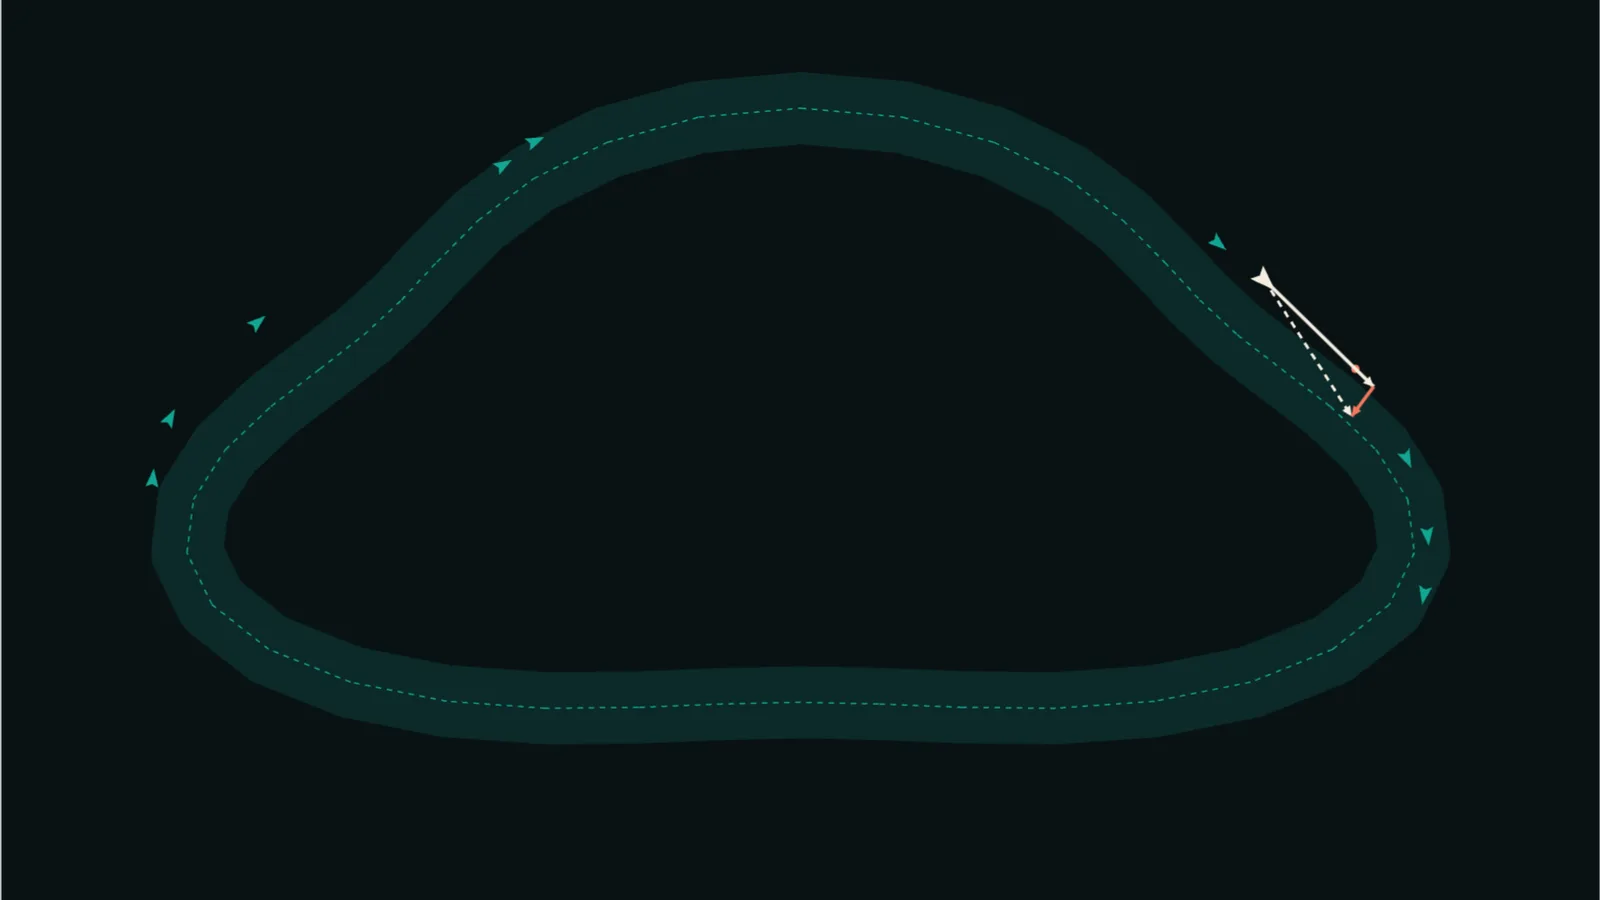
库自己的说明里有一条提醒:规避只是短距离的条件反射,而不是完整的寻路系统。面对迷宫和长路线,你仍然需要类似 A* 的算法来选取路点,再用转向在路点之间平滑移动。
Steerkit:用 4 kB JavaScript 实现转向行为
Steerkit 是开发者 Thibaut Lefrançois 推出的新开源库,用小巧、带类型的函数实现了 Reynolds 的模型。它对网页游戏友好的地方在于:
- 与引擎无关。 任何带有
x、y、z的对象都能当作向量——普通对象、THREE.Vector3,或你引擎自带的类型都行。对于 2D canvas 游戏,把z保持为 0 并传入plane: "xy"即可。 - 每帧不产生垃圾。 每个行为都把结果写入你传入的向量,所以几百个智能体也不会给垃圾回收器添负担。
- 小巧且支持 tree-shaking。 全部约 4.1 kB;只导入
seek时仅 170 字节。 - 可选的 Three.js 适配器(
steerkit/three,额外约 2.6 kB,需要 Three.js 0.152 或更高版本),能让模型朝向运动方向,用一次实例化绘制调用画出整群角色,并把各种力显示为调试箭头。 - 每种行为都有交互式演示,会画出各个力,并为每个参数提供滑块——另外还有“Copy prompt”按钮和
llms.txt文件,方便用 AI 助手写代码的开发者。
上手只需一条命令:npm install steerkit(以 ES 模块发布,自带 TypeScript 类型)。每一帧为智能体计算几个行为,把它们组合起来,再调用一次 step(agent, force, dt) 就行。
组合力:混合还是按优先级
真实的角色往往同时想做好几件事。Steerkit 提供两种混合方式:
blend按权重把力相加。简单,但两个相反的力可能互相抵消,让角色卡在目标和威胁之间动弹不得。prioritize按顺序分配力的预算:最紧急的行为(比如躲墙)先拿走所需,其余行为再分享剩下的部分。
针对大规模人群,README 推荐使用零分配的 zero 和 add 写法:实测 1,000 个智能体时,blend 每帧约产生 190 KiB 垃圾,而 zero/add 仅约 1 KiB。
横向对比
README 本身就提到了 Yuka,这是一套完整的游戏 AI 框架,包含状态机、导航、感知和 14 种转向行为。如果你需要那一整套工具箱,Yuka 是更大而全的选择;Steerkit 只做转向,直接作用在你现有的对象上。
给游戏加入转向之前的建议
- 从一个智能体、一种行为开始。 先让它冲过头,再让它慢得过分——两个极端最能让你明白每个数值的作用。
- 把力画出来。 速度、期望速度和转向力的调试箭头,能揭示大多数“它为什么在那儿转弯?”的 bug。
- 限制帧时间。 玩家切换标签页后,一帧可能长达数秒;Steerkit 建议使用
Math.min(dt, 1 / 20),避免角色瞬移。 - 规避优先。 给墙和障碍物更高的优先级或权重,否则石头后面的目标会抵消闪避动作。
- 智能体超过几十个时就用空间网格,用于集群和人群规避。
- 平滑速度变化。 加速效果结束时,Steerkit 的
overspeedDamping能让多出的速度随时间逐渐衰减,而不是在一帧内戛然而止。 - 把决策留在转向之外。 决定守卫跑向哪一扇门是游戏逻辑;转向只负责让这段奔跑看起来漂亮。
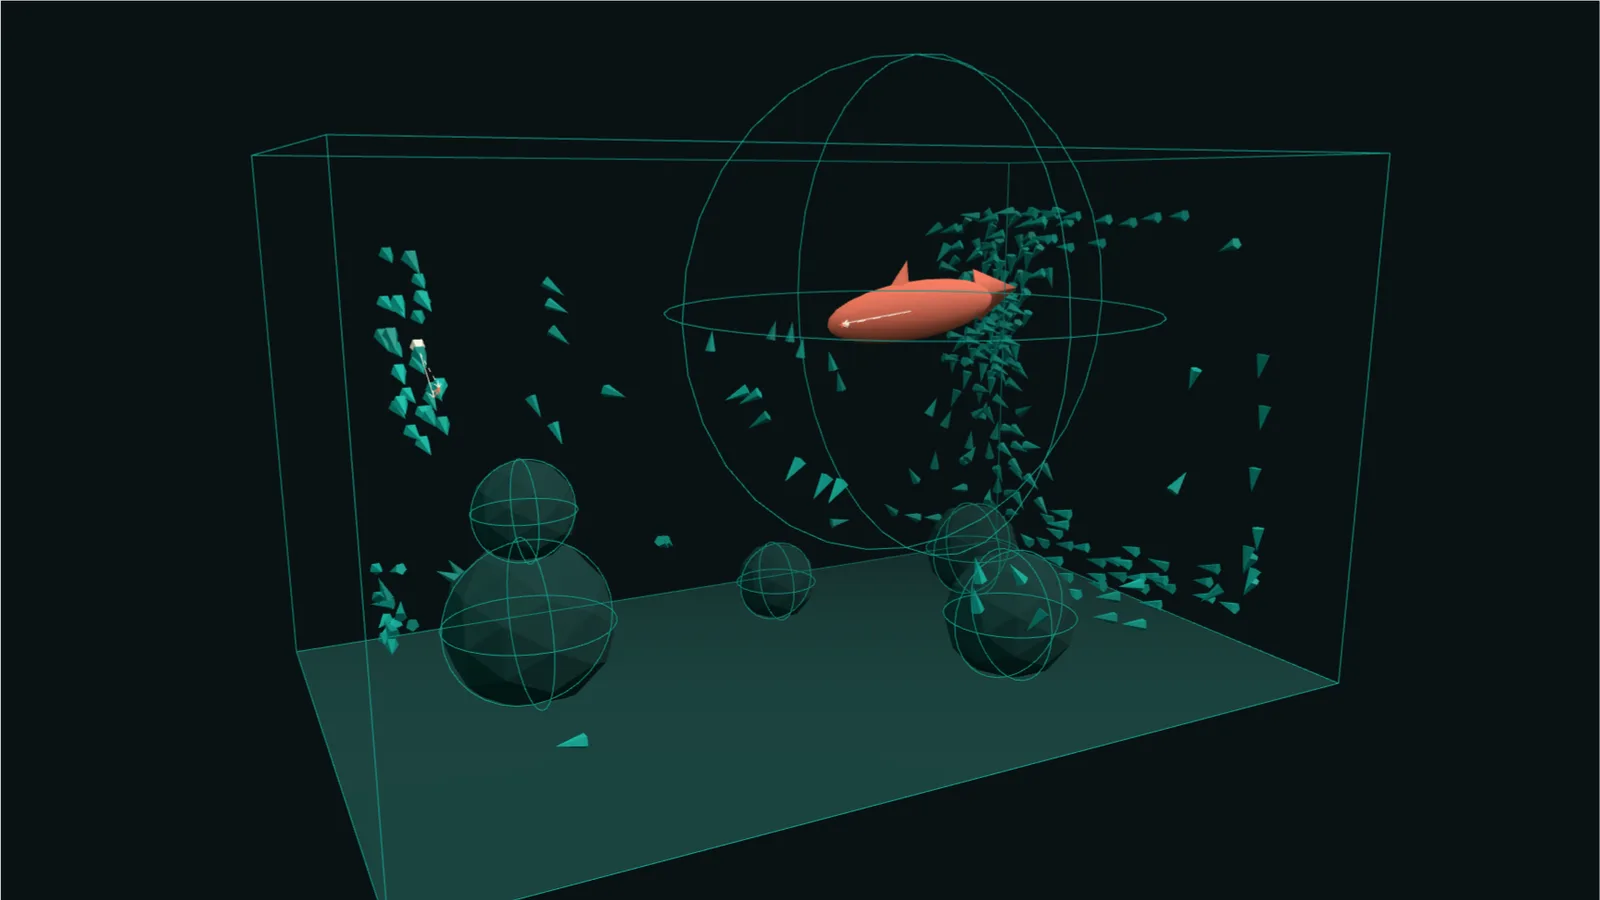
Aquarium(水族箱)演示把所有功能整合在一起:鱼群在空间网格上集群游动、避开石头、待在玻璃缸内,鲨鱼捕猎时四散而逃——随后又重新聚拢。
延伸阅读
- Craig Reynolds,Steering Behaviors For Autonomous Characters(GDC 1999)
- Craig Reynolds,Boids: Flocks, Herds, and Schools(SIGGRAPH 1987)
- Daniel Shiffman,The Nature of Code — Autonomous Agents
- GitHub 上的 Steerkit 及其在线演示
常见问题
游戏中的转向行为是什么?
它们是一些简单的移动规则——seek、flee、arrive、wander、集群等等——每帧把一个目标转化为一个小小的力,让角色平滑移动、显得生动,而不是在点与点之间跳变。
转向行为是谁发明的?
Craig Reynolds。他在 SIGGRAPH 1987 上描述了集群的“boids”,又在 GDC 1999 的论文 Steering Behaviors For Autonomous Characters(自主角色的转向行为)中阐述了更完整的一套转向行为。
seek 和 arrive 有什么区别?
Seek 始终以全速冲向目标,所以会冲过头并绕圈。Arrive 会在设定的距离内减速,正好停在目标上。
Steerkit 免费吗?需要 Three.js 吗?
免费,采用 MIT 许可证。Three.js 是可选的:核心部分适用于任何带有 x、y、z 的对象,包括 2D canvas 游戏。
转向行为和寻路是一回事吗?
不是。寻路(如 A*)决定穿越关卡的路线;转向决定角色如何沿着路线移动——转弯、减速、避开附近的障碍物。大多数游戏两者都会用到。